Navegación autónoma del Unitree G1 EDU y la interfaz de Robotics 4.0 para monitorearla
Nuestro equipo técnico implementó un sistema de navegación autónoma para el humanoide Unitree G1 y desarrolló su propia interfaz para monitorearla, con pruebas en zonas residenciales y espacios de recreación.
Que un humanoide camine solo por un entorno real exige mucho más que moverse bien: necesita saber dónde está, hacia dónde va y qué tiene alrededor. En Robotics 4.0 llevamos tiempo desarrollando esa capacidad y hoy compartimos un nuevo avance con el Unitree G1 EDU.
Navegación autónoma del G1
Nuestro equipo técnico implementó un sistema de navegación autónoma para el robot G1 y lo probó en zonas residenciales, en espacios de recreación y esparcimiento, es decir, fuera del laboratorio y en entornos abiertos y cotidianos.
Una interfaz propia para monitorear la navegación
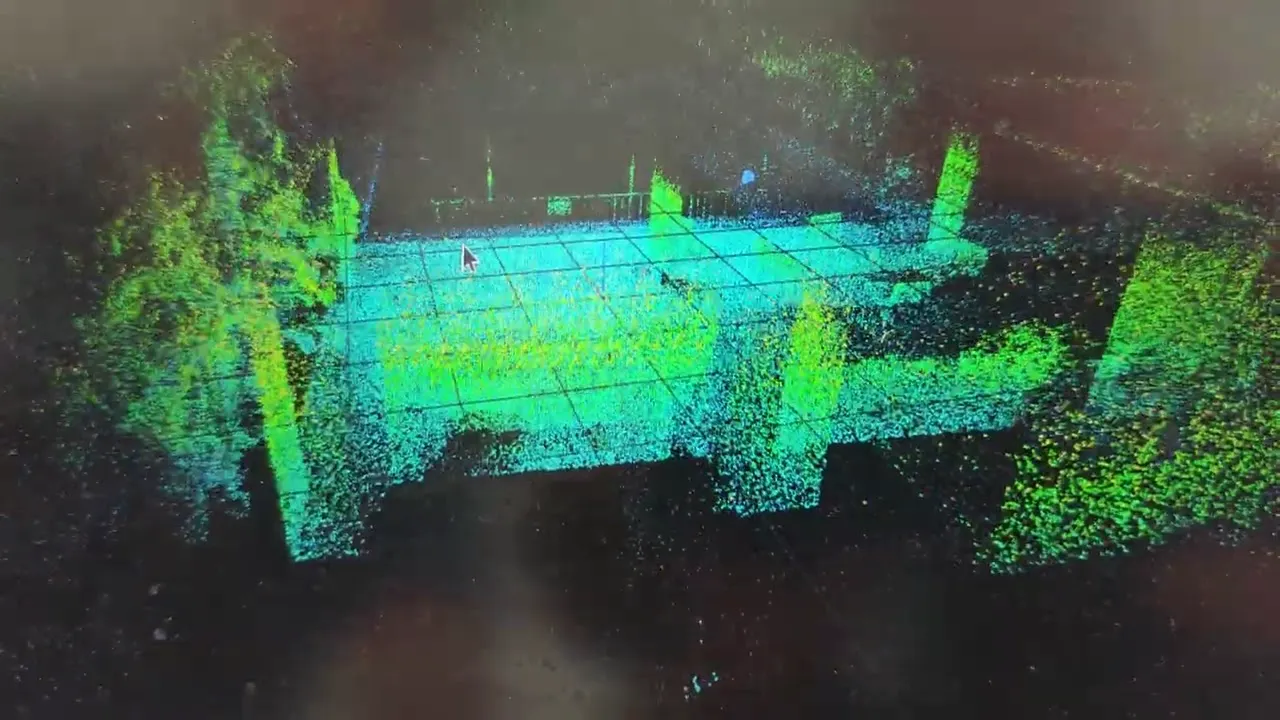
Junto con el sistema de navegación desarrollamos una interfaz propia para monitorear lo que el robot hace mientras se desplaza de forma autónoma. En el video se ve, por ejemplo, el mapa 3D en nube de puntos del entorno que la interfaz muestra en tiempo real.
Por qué es importante
Poder ver y supervisar la navegación es clave para validar el sistema, ajustar su comportamiento y ganar confianza antes de llevarlo a aplicaciones reales. Es un paso más en nuestro trabajo de desarrollar tecnología propia sobre las plataformas humanoides que ofrecemos.
Mira el video de las pruebas y, si quieres explorar la navegación autónoma en tu institución o empresa, escríbenos desde la página de contacto.
Otras publicaciones
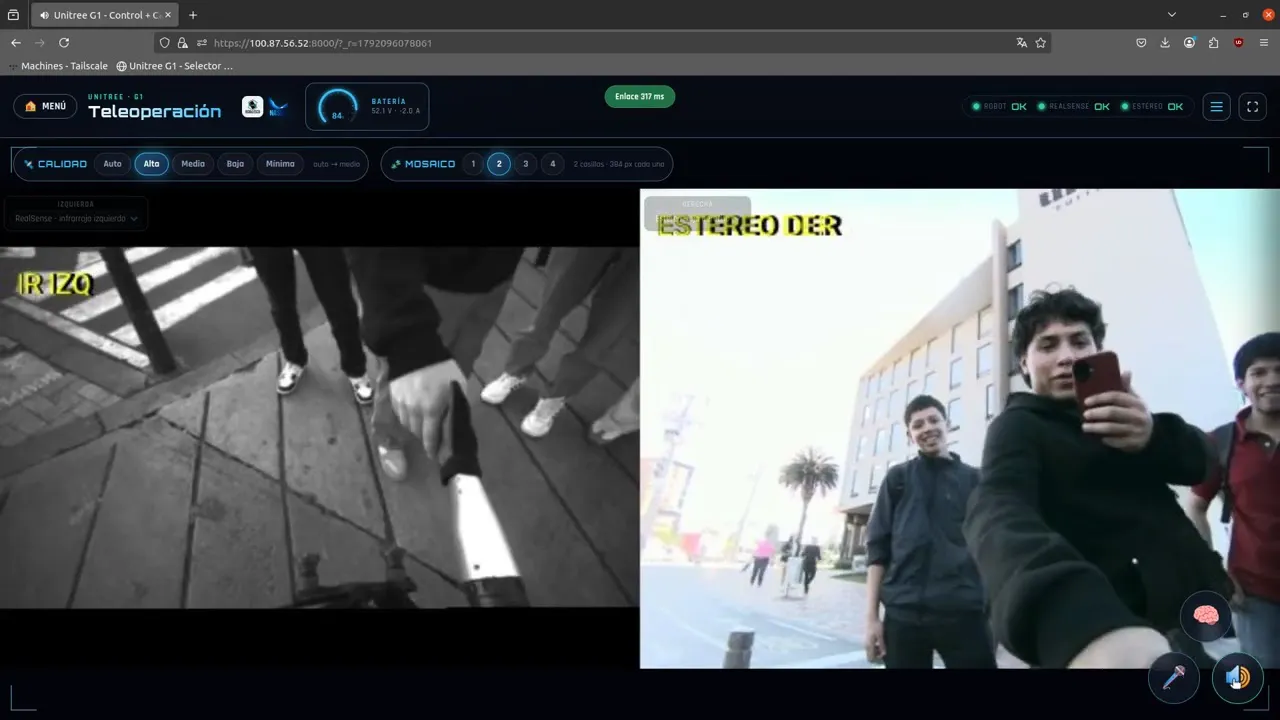
NAV-INTR40: la plataforma propia de Robotics 4.0 para teleoperar y navegar a distancia robots humanoides
Desarrollamos en Robotics 4.0 nuestro propio aplicativo para la teleoperación y la navegación a distancia de robots humanoides, y ya lo probamos a largas distancias y caminando por las calles de Chía.
Universitaria de Colombia: su director de Innovación cuenta cómo llegaron un humanoide Unitree R1 EDU y dos cobots Dobot CR20V
Kevin Torres, director de Innovación de la Universitaria de Colombia, conversa con Robotics 4.0 sobre la llegada del humanoide Unitree R1 EDU y de dos cobots Dobot CR20V para formar a sus estudiantes en inteligencia artificial y automatización.
Escuela Colombiana de Ingeniería Julio Garavito: el Dr. Javier Chaparro cuenta su experiencia con el Unitree G1 y el Go2
La Escuela Colombiana de Ingeniería Julio Garavito adquirió con Robotics 4.0 el humanoide Unitree G1 y el cuadrúpedo Unitree Go2. El Dr. Javier Chaparro cuenta cómo fue el proceso y qué proyectos vienen.